دانشمندان دریافتند
دانشمندان رباتی ساختند که بدون موتور الکتریکی با سرعت باورنکردنی میدود
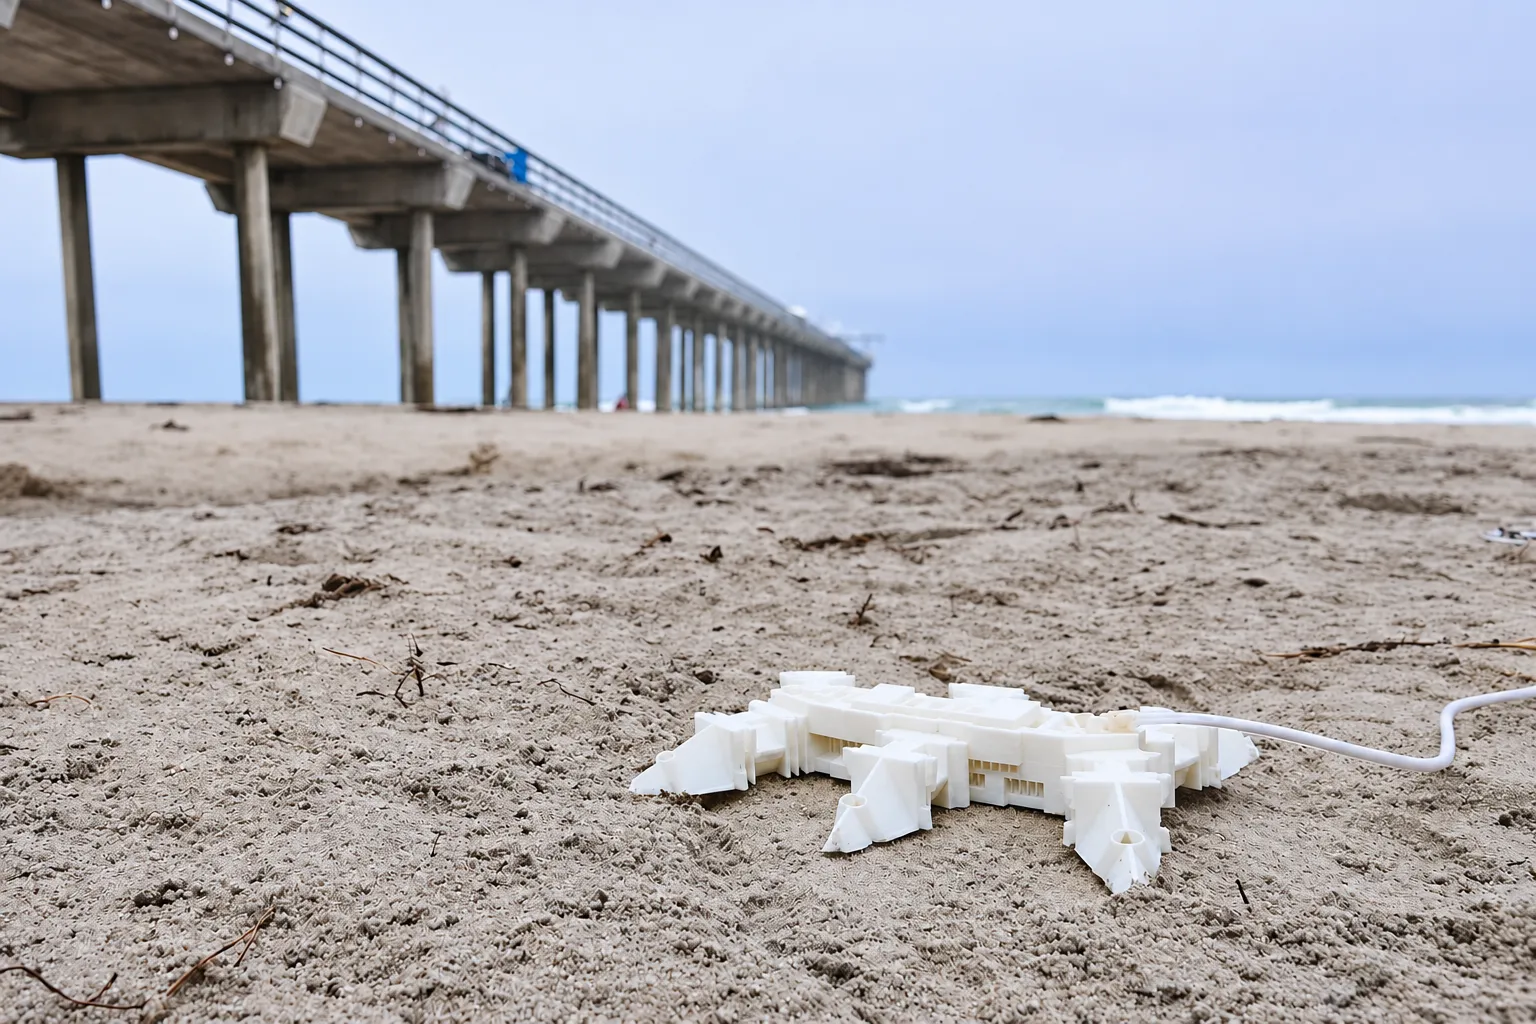
به گزارش خبرگزاری آنا؛ رباتهای نرم به دلیل استفاده از مواد انعطافپذیر و ساختارهای تغییرشکلپذیر، معمولاً در مقایسه با رباتهای دارای اجزای سخت با محدودیتهایی در سرعت حرکت مواجه هستند. گروهی از مهندسان دانشگاه کالیفرنیا سندیهگو با توسعه یک سازوکار پنوماتیکی جدید توانستهاند این محدودیت را تا حد زیادی برطرف کنند و رباتی بسازند که سرعت حرکت آن فراتر از بسیاری از نمونههای پیشین در این حوزه است. این ربات ششپا بدون نیاز به پردازنده، مدار کنترل الکترونیکی یا باتری داخلی حرکت میکند و ساختار مکانیکی آن بهصورت یکپارچه با فناوری چاپ سهبعدی ساخته شده است. محفظههای فشار، دریچهها و مجراهای انتقال هوا درون بدنه انعطافپذیر ربات قرار گرفتهاند و بدون استفاده از قطعات الکترونیکی، وظیفه ایجاد و هماهنگسازی حرکت پاها را بر عهده دارند. پژوهشگران معتقدند چنین ساختاری میتواند مسیر توسعه رباتهایی سبکتر، کمهزینهتر و مناسب برای فعالیت در محیطهای دشوار را هموار کند.
نمونه پیشین این فناوری تنها با سرعت چهار سانتیمتر بر ثانیه حرکت میکرد و ظرفیت محدود ساختار داخلی آن در تحمل فشار و جریان هوا، مانع دستیابی به سرعتهای بالاتر میشد. پژوهشگران در طراحی جدید با اصلاح مسیرهای انتقال فشار و بهبود نحوه توزیع هوا میان بخشهای مختلف بدنه توانستهاند سرعت حرکت را به ۴.۷۲ متر بر ثانیه برسانند که بیش از ۱۰۰ برابر عملکرد نمونه قبلی است. این افزایش چشمگیر در حالی به دست آمده که ربات همچنان از یک ساختار کاملاً نرم و انعطافپذیر استفاده میکند و برای تولید حرکت به موتورهای الکتریکی یا سامانههای کنترل دیجیتال وابسته نیست. تمامی مراحل حرکت، از ایجاد نیروی محرکه تا هماهنگسازی پاها، از طریق تغییرات فشار درون بدنه انجام میشود و همین ویژگی آن را از بسیاری از رباتهای متداول متمایز میکند. نتایج این پژوهش در مجله علمی Science Robotics منتشر شده است.
سازوکار دو مرحلهای فشار هوا جایگزین سیستم کنترل الکترونیکی شده است
مهمترین نوآوری این ربات به استفاده از سامانهای با نام «نوسانساز انبساط دوگانه» مربوط میشود که جریان پیوسته هوای فشرده را به مجموعهای از پالسهای متوالی فشار تبدیل میکند. این پالسها بهصورت هماهنگ میان محفظههای داخلی توزیع میشوند و با تغییر شکل بخشهای انعطافپذیر، حرکت منظم شش پای ربات را امکانپذیر میسازند. در مرحله نخست، هوای پرفشار وارد محفظههای کوچکتر میشود و دریچههای کنترل جریان را به حرکت درمیآورد. سپس هوا به محفظههای بزرگتر انتقال مییابد و با ادامه انبساط، نیروی لازم برای حرکت پاها را ایجاد میکند. تکرار سریع این چرخه باعث میشود ربات بدون دریافت فرمانهای الکترونیکی، حرکتی پیوسته و هماهنگ داشته باشد و بتواند با سرعت قابل توجهی روی سطوح مختلف جابهجا شود.
این طراحی علاوه بر ایجاد چرخههای حرکتی سریع، بهرهوری استفاده از انرژی هوای فشرده را نیز افزایش میدهد. در سامانههای پنوماتیکی متداول، بخشی از هوای خروجی همچنان فشار قابل توجهی دارد و انرژی موجود در آن بدون استفاده کامل از سامانه خارج میشود. سازوکار انبساط دوگانه با بهرهگیری از فشار هوا در دو مرحله، امکان استفاده مؤثرتر از انرژی ذخیرهشده در جریان فشرده را فراهم میکند و به ربات اجازه میدهد بدون افزایش پیچیدگی تجهیزات کنترلی به سرعتهای بالاتری دست پیدا کند. از سوی دیگر، نوسانساز داخلی توالی زمانی لازم برای حرکت پاها را بهصورت خودکار ایجاد میکند و نیاز به پردازنده یا مدارهای فرماندهنده را از میان میبرد. ترکیب این ویژگیها نشان میدهد بخشی از وظایفی که معمولاً بر عهده تجهیزات الکترونیکی قرار دارند، میتوانند از طریق طراحی دقیق ساختارهای مکانیکی و کنترل جریان سیالات انجام شوند.
حرکت روی شن و درون آب قابلیتهای ربات را گسترش میدهد
آزمایشهای عملی نشان میدهد این ربات میتواند روی سطوحی با ویژگیهای فیزیکی متفاوت، از جمله بتن، چمن، خاک و شن نرم حرکت کند و عملکرد خود را در شرایط محیطی گوناگون حفظ کند. انعطافپذیری بدنه و سازوکار حرکتی ششپا به آن اجازه میدهد هنگام تماس با سطوح ناهموار، شکل خود را با شرایط محیط تطبیق دهد و بدون نیاز به تغییرات الکترونیکی در نحوه حرکت، مسیر خود را ادامه دهد. عملکرد ربات روی شن نرم از آن جهت اهمیت دارد که این نوع سطح به دلیل جابهجایی ذرات زیر پا، حرکت بسیاری از سامانههای رباتیکی را دشوار میکند. با این حال، ساختار انعطافپذیر پاها و نحوه توزیع نیرو در بدنه به نمونه جدید کمک کرده است تا در چنین محیطی نیز توانایی جابهجایی داشته باشد. پژوهشگران همچنین حرکت ربات در آب را آزمایش کردهاند که نشاندهنده ظرفیت این فناوری برای فعالیت در محیطهایی فراتر از سطوح خشک و ثابت است.
این ربات علاوه بر هوای فشرده، قابلیت کار با فشار مستقیم آب را نیز دارد، هرچند تفاوت ویژگیهای فیزیکی این دو سیال باعث تغییر رفتار حرکتی آن میشود. برخلاف هوا، آب در شرایط معمول تقریباً تراکمناپذیر است و همین ویژگی نحوه انتقال فشار و واکنش محفظههای انعطافپذیر را تحت تأثیر قرار میدهد. نتایج آزمایشها نشان میدهد استفاده از هوای فشرده برای دستیابی به سرعتهای بالا مناسبتر است، در حالی که تأمین نیروی محرکه از طریق آب لولهکشی میتواند زمینه استفاده از این سامانه را در محیطهایی فراهم کند که دسترسی به شبکه آب آسانتر از تجهیزات تولید هوای فشرده است. پژوهشگران کاربردهای احتمالی این قابلیت را در شبکههای آبیاری، فعالیتهای کشاورزی و عملیات نظافت مبتنی بر آب بررسی کردهاند. نبود قطعات الکترونیکی در بدنه نیز میتواند بخشی از مشکلات مربوط به تماس تجهیزات حساس با رطوبت و آب را کاهش دهد و امکان طراحی رباتهای سادهتر برای چنین شرایطی را فراهم کند.
وابستگی به منبع فشار خارجی همچنان مهمترین محدودیت ربات است
با وجود حذف تجهیزات الکترونیکی از ساختار ربات، نمونه فعلی هنوز برای حرکت به یک منبع خارجی هوای فشرده وابسته است و نمیتواند بهصورت کاملاً مستقل فعالیت کند. لولهای که در تصاویر آزمایش به بدنه متصل شده، وظیفه انتقال هوا از منبع فشار را بر عهده دارد و قطع این اتصال باعث توقف عملکرد سامانه میشود. این وابستگی اگرچه پیچیدگی ساختار داخلی ربات را کاهش داده، اما دامنه حرکتی آن را به طول لوله و محل قرارگیری تجهیزات تأمین فشار محدود میکند. پژوهشگران برای برطرف کردن این مشکل به دنبال کاهش میزان هوای مصرفی و بهینهسازی عملکرد سامانه پنوماتیکی هستند تا در نسلهای بعدی بتوان از مخزنهای کوچک و قابل حمل استفاده کرد. دستیابی به چنین قابلیتی میتواند امکان حرکت مستقل را فراهم کند و کاربردهای عملی این فناوری را در محیطهایی که دسترسی دائمی به تجهیزات خارجی وجود ندارد، گسترش دهد.
توسعه قابلیتهایی مانند تغییر مسیر حرکت و جابهجایی اشیا نیز از دیگر اهداف این پروژه است، زیرا نمونه کنونی بیشتر برای نمایش توانایی حرکت سریع با استفاده از سازوکارهای مکانیکی طراحی شده و هنوز بسیاری از قابلیتهای مورد نیاز برای انجام مأموریتهای پیچیده را در اختیار ندارد. ساختار یکپارچه و فاقد مدارهای الکترونیکی میتواند زمینه استفاده از این دسته رباتها را در محیطهایی فراهم کند که تجهیزات متداول با محدودیت روبهرو هستند. مناطق دارای میدانهای مغناطیسی شدید یا تابش بالا، عملیات امدادرسانی در شرایط بحرانی و برخی مأموریتهای اکتشافی فضایی از جمله کاربردهای احتمالی این فناوری به شمار میروند. با این حال، استفاده عملی در چنین محیطهایی به توسعه سامانههای هدایت، افزایش استقلال حرکتی و بررسی دوام مواد انعطافپذیر در شرایط سخت نیاز دارد.
انتهای پیام/