انسیه شاهحسینی:


معاون امور تحول و تعالی سما دانشگاه آزاد در یادداشتی مطرح کرد
سازنده چتجیپیتی برای ورود به دنیای رباتهای انساننما آماده میشود
به گزارش خبرگزاری آنا؛ اوپنایآی که فعالیت اصلی آن بر توسعه مدلهای هوش مصنوعی و محصولات نرمافزاری متمرکز بوده، برنامههای خود را برای ورود جدیتر به صنعت رباتیک گسترش داده است. سم آلتمن در گفتوگویی با پادکست Sources تأیید کرد این شرکت علاوه بر توسعه تجهیزات هوشمند مصرفی، ساخت یک ربات انساننما را نیز دنبال خواهد کرد. او توضیح داد که انتخاب ساختار شبیه بدن انسان، تصمیمی کاربردی است، زیرا بخش بزرگی از محیط زندگی و کار انسانها، از درها و راهپلهها گرفته تا ابزارهای صنعتی و تجهیزات رایانهای، برای استفاده افراد طراحی شدهاند. با این حال آلتمن معتقد است شکل فیزیکی ربات در مقایسه با توسعه سامانه هوشمندی که بتواند حرکات آن را کنترل کند، اهمیت کمتری دارد. این اظهارات در شرایطی مطرح شدهاند که اوپنایآی در حال جذب متخصصان رباتیک، طراحی قطعات مکانیکی و توسعه سامانههای کنترل حرکت است، اما هنوز محصول مشخصی را برای عرضه عمومی معرفی نکرده است.
چرا اوپنایآی ساخت ربات انساننما را انتخاب کرده است؟
آلتمن در توضیح تصمیم این شرکت گفت جهان تا حد زیادی متناسب با ویژگیهای جسمی انسان ساخته شده و به همین دلیل رباتی با ساختار مشابه میتواند راحتتر از تجهیزات موجود استفاده کند. برای مثال، رباتی که دستها و پاهایی با قابلیت حرکت نزدیک به انسان دارد، میتواند بدون تغییر گسترده محیط، در را باز کند، با صفحهکلید کار کند، ابزارهای معمولی را بردارد یا بعضی فعالیتهای خانه و محل کار را انجام دهد. البته اوپنایآی قصد ندارد توسعه محصولات رباتیک خود را صرفاً به نمونههای انساننما محدود کند و آلتمن از امکان ساخت دستگاههایی با شکلهای متفاوت برای محیطهایی مانند مراکز داده نیز سخن گفته است. چنین رباتهایی میتوانند برای انجام وظایف مشخص طراحی شوند و لزوماً به دستها و پاهایی مشابه انسان نیاز نخواهند داشت.
با وجود این، مدیرعامل اوپنایآی تأکید کرده دشوارترین بخش پروژه به توانایی ربات برای درک محیط و انجام فعالیتها مربوط میشود. یک ربات انساننمای پیشرفته باید بتواند اطلاعات دوربینها و حسگرهای خود را تحلیل کند، فرمانهای کاربر را بفهمد و آنها را به مجموعهای از حرکات هماهنگ تبدیل کند. برای نمونه، برداشتن یک لیوان از روی میز تنها به حرکت دادن بازوی مکانیکی نیاز ندارد، زیرا دستگاه باید موقعیت لیوان، شکل دسته، فاصله آن از سایر اشیا و نیروی مناسب برای گرفتن و بلند کردن آن را نیز تشخیص دهد. اگر جسم در دست ربات حرکت کند یا مانعی در مسیر قرار بگیرد، سامانه هوشمند باید بتواند تصمیم خود را اصلاح کند. توسعه چنین قابلیتی به ترکیبی از بینایی ماشین، یادگیری تقویتی، برنامهریزی حرکت و کنترل دقیق اجزای مکانیکی وابسته است؛ حوزههایی که اجرای هماهنگ آنها در محیط واقعی همچنان یکی از چالشهای مهم صنعت رباتیک محسوب میشود.
نخستین نمایش ربات اوپنایآی احتمالاً در سال ۲۰۲۷ انجام میشود
آلتمن در گفتوگویی دیگر درباره برنامه زمانی این پروژه اعلام کرده که انتظار دارد اوپنایآی در سال ۲۰۲۷ نمایش قابل توجهی از فناوری رباتیک خود ارائه دهد. با این حال وی تأکید کرده حضور گسترده رباتها در محیطهای عمومی و زندگی روزمره احتمالاً چند سال بیشتر زمان خواهد برد؛ بنابراین تاریخ مطرحشده به نمایش یک دستاورد آزمایشی مربوط است و نباید آن را زمان عرضه تجاری ربات انساننمای این شرکت دانست. اوپنایآی هنوز درباره ظاهر نهایی دستگاه، تواناییهای حرکتی، ظرفیت باتری، تجهیزات پردازشی یا وظایفی که نمونه اولیه قادر به انجام آنها خواهد بود، اطلاعاتی منتشر نکرده است.
در حال حاضر مشخص نیست اوپنایآی قصد دارد تمام بخشهای ربات را بهصورت مستقل تولید کند یا در ساخت بعضی قطعات با شرکتهای متخصص همکاری خواهد داشت. همچنین قیمت احتمالی، تعداد دستگاههای قابل تولید و زمان عرضه به مشتریان مشخص نشدهاند. آلتمن در صحبتهای خود بیشتر بر تواناییهای آینده هوش مصنوعی برای انجام فعالیتهای فیزیکی تأکید کرده و توضیح داده که هدف بلندمدت میتواند توسعه رباتهایی باشد که در محیطهای مختلف وظایف گوناگون را انجام میدهند. با وجود این، تبدیل چنین چشماندازی به محصولی قابل اعتماد، علاوه بر پیشرفت مدلهای هوشمند، به آزمایشهای گسترده برای ارزیابی عملکرد دستگاه در شرایط واقعی نیاز خواهد داشت.
تجربه ساخت دست رباتیک و حل مکعب روبیک
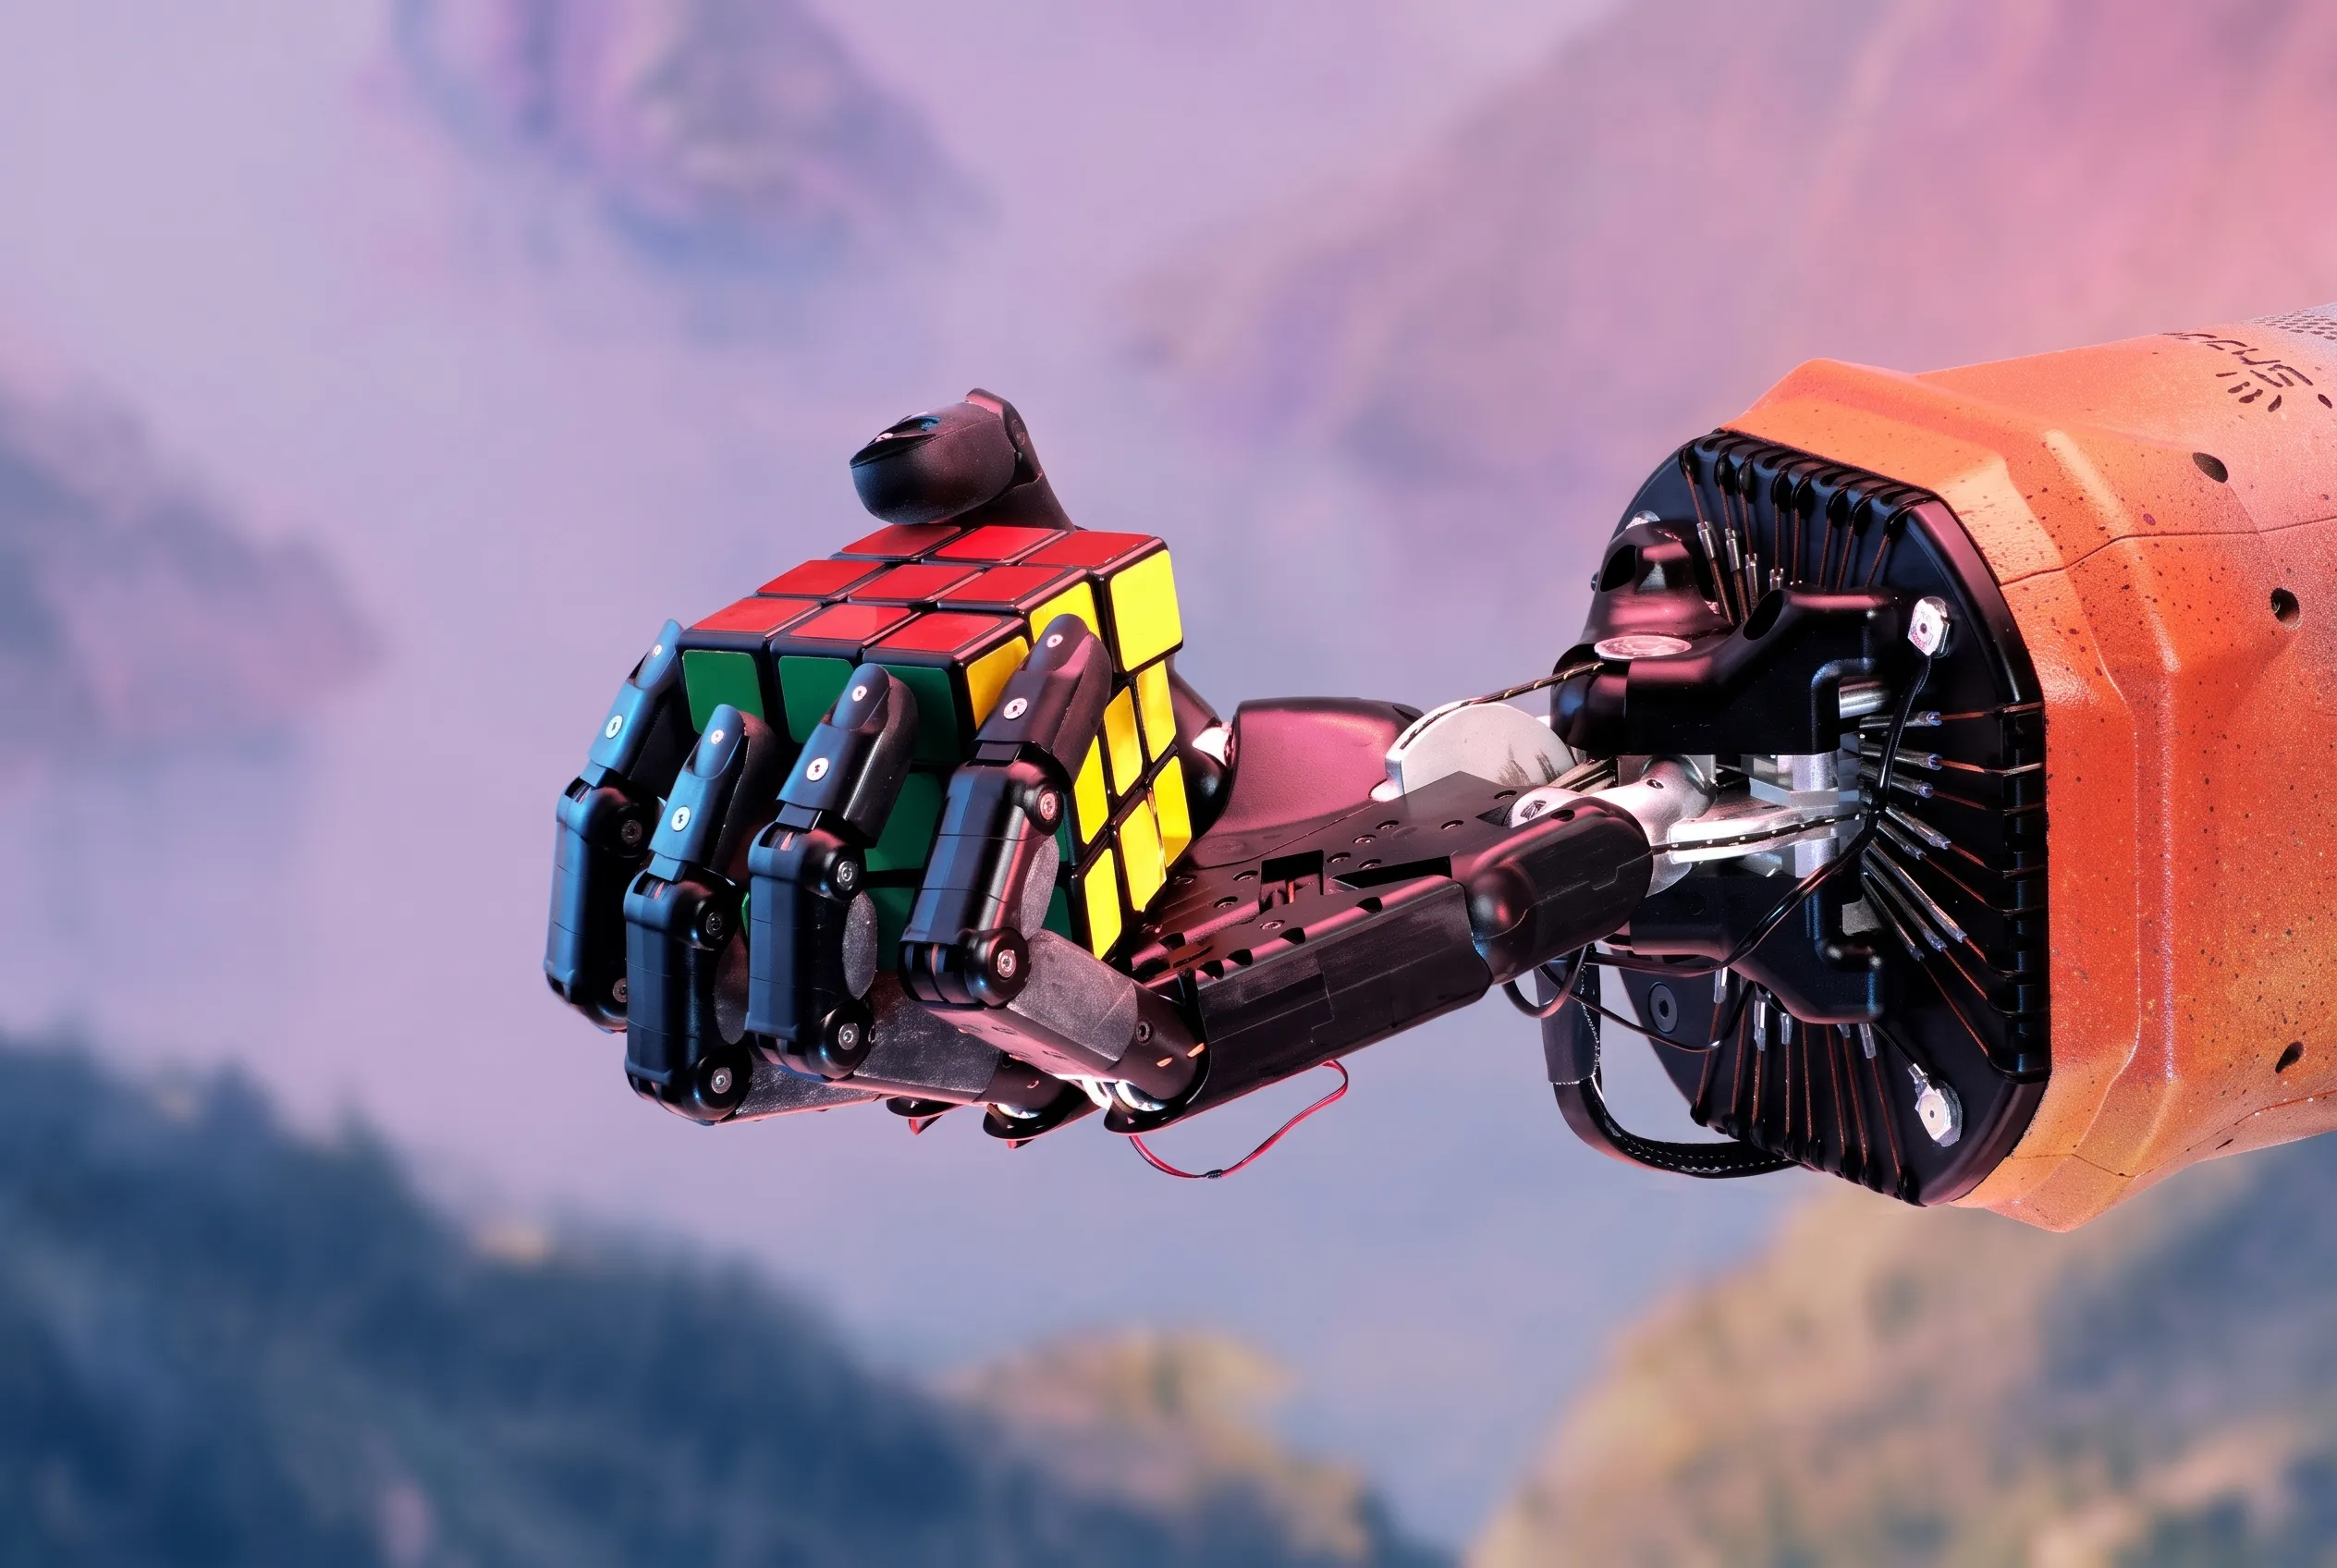
ورود اوپنایآی به صنعت رباتیک کاملاً تازه نیست و این شرکت پیشتر پروژههای تحقیقاتی متعددی را برای بررسی توانایی هوش مصنوعی در کنترل تجهیزات مکانیکی اجرا کرده است. یکی از شناختهشدهترین این پروژهها، دکتیل نام داشت که در آن یک دست رباتیک با استفاده از یادگیری تقویتی آموزش دید تا اشیای واقعی را جابهجا کند. ویژگی مهم این پروژه آن بود که فرایند آموزش در محیط شبیهسازیشده انجام میشد و مدل هوش مصنوعی پس از یادگیری، تواناییهای خود را به یک دست رباتیک واقعی منتقل میکرد. پژوهشگران با تغییر مداوم شرایط فیزیکی در محیط شبیهسازی، از جمله وزن اجسام، اصطکاک و ویژگیهای حرکت مفصلها، تلاش کردند سامانه را برای مواجهه با شرایط پیشبینینشده آماده کنند.
اوپنایآی در ادامه همین تحقیقات، در سال ۲۰۱۹ موفق شد یک دست رباتیک را برای حل مکعب روبیک آموزش دهد. این سامانه میتوانست با استفاده از انگشتان مکانیکی، مکعب را بچرخاند و مراحل حل آن را انجام دهد، هرچند عملکردش هنوز بینقص نبود و بسته به میزان پیچیدگی وضعیت اولیه مکعب، میزان موفقیت متفاوتی داشت. اهمیت این دستاورد به انتقال مهارتهای آموختهشده در محیط مجازی به دنیای واقعی مربوط میشد، زیرا شبیهسازی دقیق تمام ویژگیهای فیزیکی مانند اصطکاک، تماس سطوح و واکنش اجسام به نیرو بسیار دشوار است. اکنون اوپنایآی میتواند از تجربه چنین پژوهشهایی برای توسعه سامانههای هوشمندی استفاده کند که بهجای کنترل یک دست مکانیکی، حرکات مجموعهای از بازوها، پاها و مفصلهای یک ربات کامل را هماهنگ میکنند.
استخدام متخصصان برای ساخت قطعات مکانیکی اختصاصی
اگرچه آلتمن توسعه مغز هوشمند ربات را مهمتر از ظاهر و ساختار فیزیکی آن میداند، فرصتهای شغلی منتشرشده توسط اوپنایآی حاکی از توجه جدی شرکت به بخش سختافزار هستند. این مجموعه در حال جذب مهندسان مکانیک، برق، کنترل حرکت، یادگیری ماشین و متخصصان تولید قطعات رباتیک است. برخی از موقعیتهای شغلی به طراحی و آزمایش محرکهای الکترومکانیکی اختصاص دارند که از موتور، سیستم انتقال نیرو، حسگرها و تجهیزات مدیریت حرارت تشکیل شدهاند. این قطعات وظیفه ایجاد و کنترل حرکت مفصلهای ربات را برعهده دارند و دقت عملکرد آنها بر توانایی دستگاه برای راه رفتن، حفظ تعادل و جابهجایی اشیا تأثیر مستقیم میگذارد.
بخش دیگری از استخدامها به توسعه زیرساختهای آزمایش، برآورد وضعیت حرکتی ربات، کنترل هماهنگ تمام اجزای بدن و ایجاد ابزارهای نرمافزاری برای آموزش مدلهای هوش مصنوعی مربوط میشود. ساخت یک ربات انساننمای کاربردی مستلزم هماهنگی دقیق میان سامانههای پردازشی و قطعات مکانیکی است، زیرا حتی یک تصمیم درست نرمافزاری نیز در صورت تأخیر موتور یا خطای حسگر ممکن است به حرکت نامناسب منجر شود. اوپنایآی همچنین به دنبال متخصصانی در حوزه تولید صنعتی و زنجیره تأمین است که میتواند به برنامهریزی برای ساخت سختافزار در مقیاسی فراتر از نمونههای آزمایشگاهی اشاره داشته باشد. البته انتشار چنین فرصتهای شغلی بهتنهایی به معنای آماده بودن خطوط تولید انبوه یا نهایی شدن طراحی محصول نیست.
رقابت با تسلا و شرکتهای سازنده رباتهای انساننما
اوپنایآی در شرایطی برنامه ساخت ربات انساننما را دنبال میکند که شرکتهای متعددی در حال توسعه محصولات مشابه هستند. تسلا طی سالهای گذشته روی ربات آپتیموس سرمایهگذاری کرده و تلاش میکند از فناوریهای هوش مصنوعی و تجربه تولید سختافزار خود برای ساخت رباتهایی استفاده کند که بتوانند فعالیتهای تکراری را در محیطهای صنعتی انجام دهند. شرکت چینی اکسپنگ نیز توسعه ربات انساننمای آیرون را پیش برده و نمونهای از آن را پس از فرایند مونتاژ، بهصورت خودکار از خط تولید خارج کرده است. چنین پروژههایی بیانگر آن هستند که رقابت در این حوزه تنها به طراحی مدلهای هوشمند محدود نمیشود و توانایی ساخت سختافزار قابل اعتماد، کنترل دقیق حرکات و کاهش هزینه تولید نیز اهمیت زیادی دارد.
برنامههای اوپنایآی در مرحله نخست بیشتر بر کاربردهای صنعتی و زیرساختی تمرکز دارند. در توضیحات برخی موقعیتهای شغلی بخش رباتیک این شرکت، هدف کوتاهمدت توسعه رباتهای همهمنظورهای عنوان شده که بتوانند به نیروهای متخصص در ساخت و توسعه زیرساختها کمک کنند. در بلندمدت نیز توسعه رباتهای شخصی مطرح است که قادر باشند فعالیتهای متنوعتری را در محیط خانه یا محل کار انجام دهند. این رویکرد با اظهارات آلتمن همخوانی دارد که معتقد است ساخت ربات شخصی برای هر فرد میتواند یکی از اهداف آینده باشد، اما در مراحل اولیه باید بر کاربردهای عملی و مشخص تمرکز کرد.
توسعه رباتهای انساننما همچنین پرسشهایی درباره امنیت و حریم خصوصی ایجاد میکند، زیرا چنین دستگاههایی برای فعالیت در محیطهای واقعی به دوربینها، میکروفونها و حسگرهای مختلف وابسته خواهند بود. اگر این تجهیزات در خانه یا محل کار مورد استفاده قرار گیرند، نحوه جمعآوری و پردازش اطلاعات محیطی، کنترل دسترسی به دادهها و محدود کردن فعالیتهای مستقل ربات اهمیت ویژهای پیدا خواهد کرد. اوپنایآی هنوز چارچوب اختصاصی حریم خصوصی، سیاست نگهداری دادهها یا سازوکارهای ایمنی محصول رباتیک احتمالی خود را معرفی نکرده است.
با وجود تأیید برنامه ساخت ربات انساننما، اوپنایآی هنوز فاصله قابل توجهی تا عرضه یک محصول مصرفی دارد و نمایش احتمالی سال ۲۰۲۷ نیز تنها مرحلهای از مسیر توسعه خواهد بود. چالش اصلی این شرکت آن است که توانایی مدلهای هوش مصنوعی را از محیطهای دیجیتال به دنیای فیزیکی منتقل کند و سامانهای بسازد که علاوه بر درک فرمانها، بتواند حرکات پیچیده را با دقت، پایداری و ایمنی کافی اجرا کند. موفقیت در این مسیر میتواند زمینه استفاده گستردهتر از هوش مصنوعی در فعالیتهایی را فراهم کند که تاکنون به حضور مستقیم انسان وابسته بودهاند.
انتهای پیام/